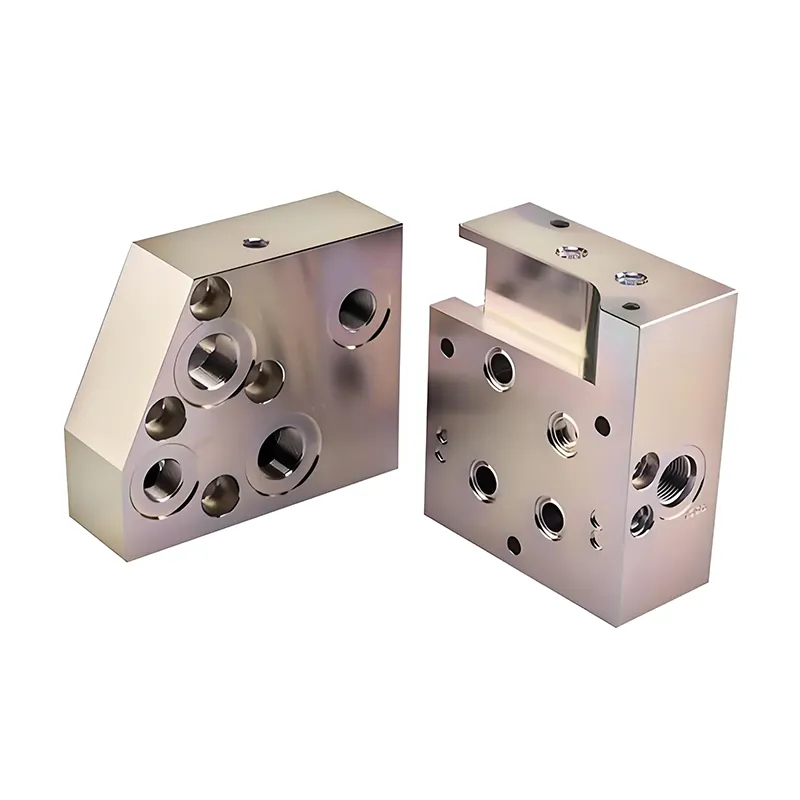
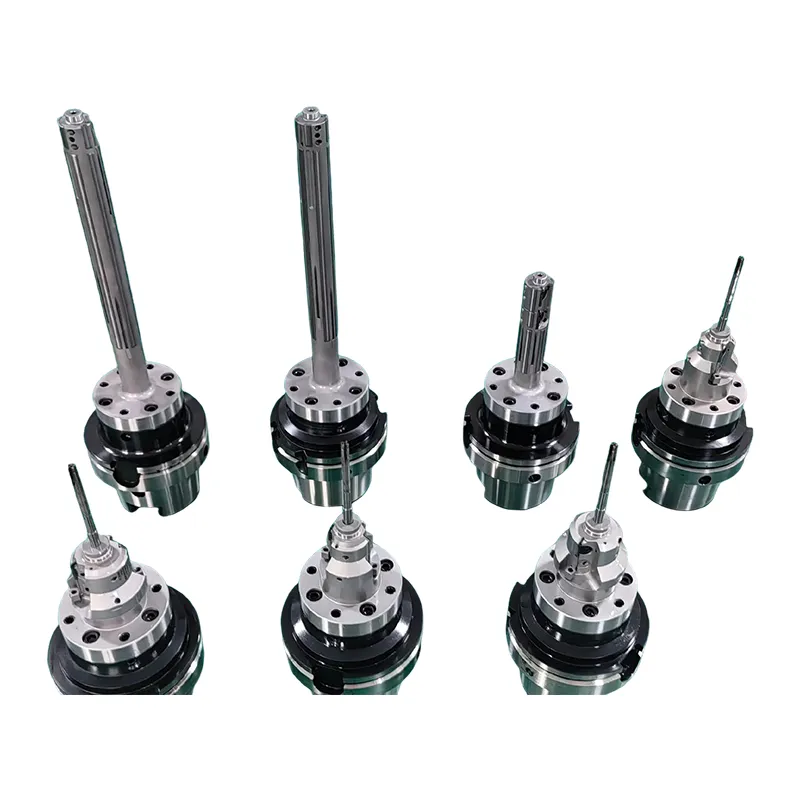
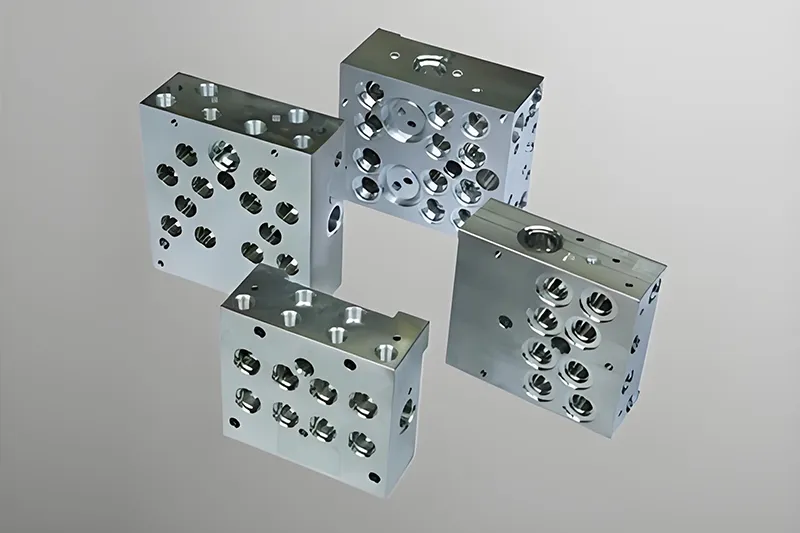
Prototyper av robotkomponenterär ett kärnsteg i robot-FoU, funktionsverifiering och prestandaoptimering. Den utnyttjar robotens högprecisionsöverföring, komplexa rörelselogik och anpassningsförmåga i flera scenarier för att snabbt omvandla designlösningar till fysiska prototyper. Dessa prototyper används sedan för att testa nyckelindikatorer som strukturell stabilitet, rörelsenoggrannhet och lastkapacitet, vilket i slutändan minskar produktionsrisker. Dess teknikval och processdesign delar likheter med prototyper för bildelar, men den fokuserar mer på robotspecifika krav som "precisionsöverföring", "lättvikts" och "kompatibilitet med flera material." Följande är en detaljerad analys av dessa kärndimensioner:
Kärnmål och tillämpningsscenarier för prototyper av robotdelar
Kärnan i prototyper av robotdelar är att verifiera funktionell genomförbarhet och repetera massproduktionsprocesser, främst för att tjäna följande scenarier:
Precisionstransmissionsverifiering: För kärntransmissionskomponenter som reducerare, lager och växlar används prototyper för att testa ingreppsnoggrannhet och transmissionseffektivitet (t.ex. för tecken på stopp eller onormalt ljud) för att säkerställa att robotrörelsefel är inom ±0,01 mm (t.ex. för industriella robotarmar).
Strukturell styrka och belastningstestning: För bärande komponenter som robotarmslänkar och kroppsramar används prototyper för att simulera faktiska arbetsförhållanden (t.ex. bära en 5 kg last) för att testa böjnings- och utmattningsmotstånd för att undvika risken för "lastinducerad brott" efter massproduktion. Bedömning av rörelseflexibilitet: För rörliga delar som skarvar och flexibla gripdon används prototyper för att verifiera rörelseomfång (t.ex. rotationsvinkel, teleskopisk rörelse), svarshastighet (t.ex. greppfördröjning) och optimera mekanisk struktur och styrlogik.
Testning av multimaterialkompatibilitet: Robotar kräver ofta en kombination av "metall + plast + flexibla material" (t.ex. metallförband + plasthölje + silikongripare). Prototypverifiering kräver verifiering av monteringskompatibiliteten för olika material (t.ex. anpassning av termisk expansionskoefficient och anslutningssäkerhet).
Small-Batch Customization Verification: För specialiserade robotar (t.ex. medicinska kirurgiska robotar och explosionssäkra robotar) krävs små partier av prototyper (10-50 stycken) för scenarieanpassningstestning (t.ex. sterilitet för kirurgiska robotar, slaghållfasthet för explosionssäkra robotar).
Vi använder cookies för att ge dig en bättre webbupplevelse, analysera webbplatstrafik och anpassa innehåll. Genom att använda denna sida godkänner du vår användning av cookies. Sekretesspolicy